Einführung
Differentialgleichungen – Kapitel 1
M. Ladecký, L. Pastewka
IMTEK, Universität Freiburg
Lernziele
Die Studierenden sollen…
- … die grundlegenden Begriffe gewöhnlicher Differentialgleichungen beschreiben können.
- … den Unterschied zwischen linearen und nichtlinearen sowie zwischen homogenen und inhomogenen Differentialgleichungen erklären können.
- … einfache Differentialgleichungen durch Separation der Variablen und iterative Methoden lösen können.
Was ist eine Differentialgleichung?
Erstes Beispiel
- Eine Differentialgleichung (DGL) ist eine Gleichung, die eine Funktion als Unbekannte enthält
- Sie enthält Ableitungen (Differentiale) der Funktion sowie die Funktion selbst
\[ f'(x) = f(x) \]
- Ziel: die Funktion \(f(x)\) bestimmen – analytisch oder numerisch
- Lösung kann hier geraten werden: die Exponentialfunktion ist ihre eigene Ableitung
\[ f(x) = A e^x \quad \text{mit beliebigem } A \]
Anfangswertproblem
- Die Konstante \(A\) ist erst durch eine Anfangsbedingung bestimmt, z.B. \(f(0) = 5\), also \(A = 5\)
- DGL + Anfangsbedingung = Anfangswertproblem (engl. initial value problem)
- Allgemeiner gilt:
\[ f'(x) = \lambda f(x) \quad \Rightarrow \quad f(x) = A e^{\lambda x} \]
- Dieses Skript behandelt nur gewöhnliche DGLs: nur Ableitungen nach einer Variablen
Woher stammen Differentialgleichungen?
Newtons zweites Gesetz
- Differentialgleichungen sind die Sprache der Physik
- Zweites Newton’sches Gesetz: Die zeitliche Veränderung des Impulses \(\mathbf{p}\) ist gleich der Summe der angreifenden Kräfte
\[ \dot{\mathbf{p}} = \sum_i \mathbf{f}_i \]
- Notation: Punkt = Zeitableitung, \(\dot{\mathbf{p}} = \mathrm{d}\mathbf{p}/\mathrm{d}t\); fettgedruckte Symbole sind Vektoren
Feder-Dämpfer-Masse-System
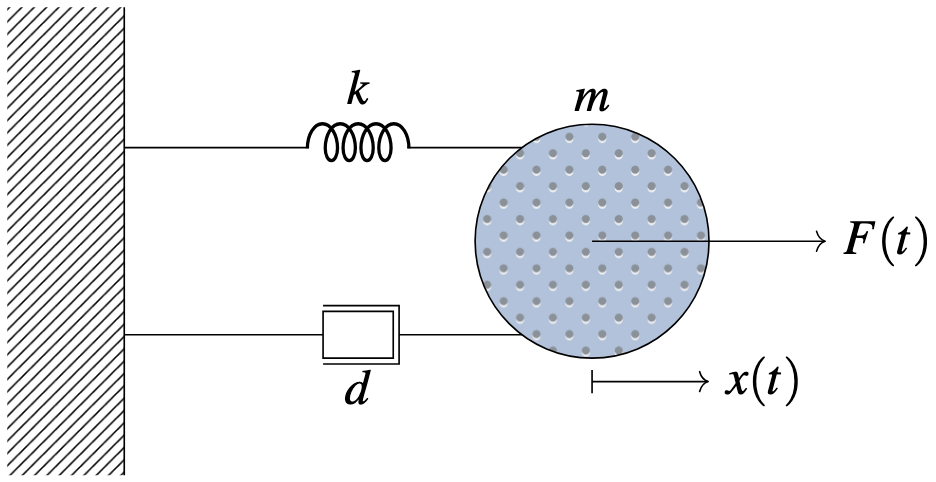
Ein mechanisches System aus Feder, Dämpfer und Masse
- Federkraft \(F_\mathrm{k} = -kx\), Dämpfungskraft \(F_\mathrm{d} = -c\dot{x}\), externe Kraft \(F(t)\)
- Kräftebilanz ergibt den gedämpften harmonischen Oszillator:
\[ \dot{p} + c\dot{x} + kx = F(t) \]
Der Relaxator
- Vereinfachungen: Masse sehr klein (\(\dot{p} \approx 0\)), keine externe Kraft (\(F(t) = 0\))
\[ \dot{x} = -\frac{k}{c} x \qquad \Rightarrow \qquad x(t) = A \exp\left(-t/\tau\right) \]
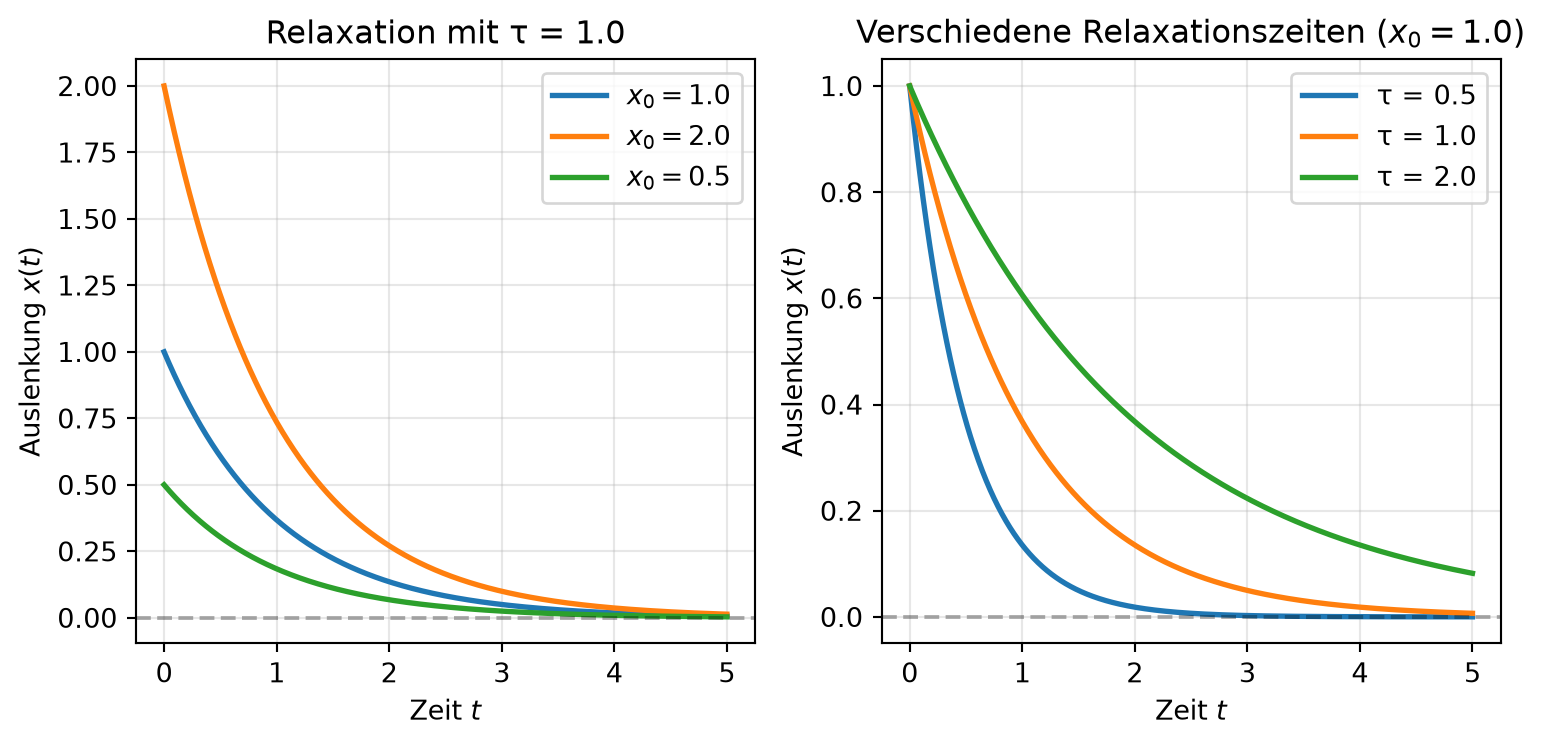
- \(\tau = c/k\) heißt Relaxationszeit: sie bestimmt, wie schnell das System in den Gleichgewichtszustand \(x(t\to\infty) = 0\) strebt
- Achtung: hier ist \(t\) die Veränderliche und \(x(t)\) die gesuchte Funktion!
Visualisierung der Relaxation
Klassifikation von DGLs
Linearität
- Linear, inhomogen, 2. Ordnung (gedämpfter, getriebener harmonischer Oszillator):
\[ m\ddot{x}(t) + c\dot{x}(t) + kx(t) = f(t) \]
- Nichtlinear (van-der-Pol-Oszillator):
\[ \ddot{x} + \mu\left(x(t)^2 - 1\right)\dot{x} + x(t) = 0 \]
- Homogenität: \(f(\alpha x) = \alpha^n f(x)\) – ersetzt man \(x\) durch \(\alpha x\), lässt sich \(\alpha\) in der inhomogenen Gleichung nicht kürzen; \(f(t)\) heißt Inhomogenität
Ordnung und Systeme
- Ordnung = höchste auftretende Ableitung, z.B. getriebener Relaxator (1. Ordnung): \(\dot{x}(t) + x/\tau = h(t)\)
- Systeme gekoppelter DGLs, z.B. Räuber-Beute-Gleichungen (Lotka-Volterra):
\[ \dot{x} = x(\alpha - \beta y), \qquad \dot{y} = -y(\gamma - \delta x) \]
- DGLs höherer Ordnung lassen sich in Systeme niedriger Ordnung umwandeln
- Eine DGL \(n\)-ter Ordnung braucht \(n\) Anfangsbedingungen
Analytische Lösungsansätze
Von der DGL zur Integralgleichung
- Anfangswertproblem: \(\dot{y} = f(t, y(t))\) mit \(y(t_0) = y_0\), \(f\) stetig
- Existenz und Eindeutigkeit sind nicht immer nachweisbar
- Jede Lösung des Anfangswertproblems ist auch Lösung der Integralgleichung – und umgekehrt:
\[ y(t) = y_0 + \int_{t_0}^t f(s, y(s))\,\mathrm{d}s \]
Lösung durch Iteration
- Schreibe die Integralgleichung als Fixpunktproblem mit dem Funktional \(\Phi\):
\[ y(t) = \Phi[y(t)], \qquad \Phi[y(t)] = y_0 + \int_{t_0}^t f(s, y(s))\,\mathrm{d}s \]
- Fixpunkt iterativ bestimmen:
\[ y_{n+1}(t) = \Phi[y_n(t)] \]
- \(y_n\) ist eine Folge von Funktionen
- Die Iteration konvergiert, wenn die Abbildung \(\Phi\) kontrahierend ist
Beispiel: Iteration des Relaxators
- \(\dot{x} = -x(t)/\tau\), Start mit \(x(t) = x_0\); sukzessive Iterationen:
\[ x_3(t) = x_0\left[1 - \frac{t}{\tau} + \frac{1}{2}\left(\frac{t}{\tau}\right)^2 - \frac{1}{3}\left(\frac{t}{\tau}\right)^3\right] \]
- Das sind die ersten Summanden der Taylorreihe der Exponentialfunktion
- Die Iteration konvergiert auf die geratene Lösung:
\[ x(t) = x_0 \exp\left(-t/\tau\right) \]
Separierbare Differentialgleichungen
- DGL erster Ordnung in der Form \(p(t, y)\,\mathrm{d}t + q(t, y)\,\mathrm{d}y = 0\)
- Spezialfall getrennte Variablen: \(p(t) + q(y)\dot{y}(t) = 0\) → Lösung durch Integration: \(P(t) + Q(y) = \mathrm{const.}\)
- Beispiel Relaxator: \(\dot{x} = -x/\tau\) separiert in
\[ \frac{\mathrm{d}x}{x} = -\frac{\mathrm{d}t}{\tau} \qquad \Rightarrow \qquad \frac{x(t)}{x_0} = \exp\left(-\frac{t - t_0}{\tau}\right) \]
- Identisch zur geratenen und zur iterativen Lösung
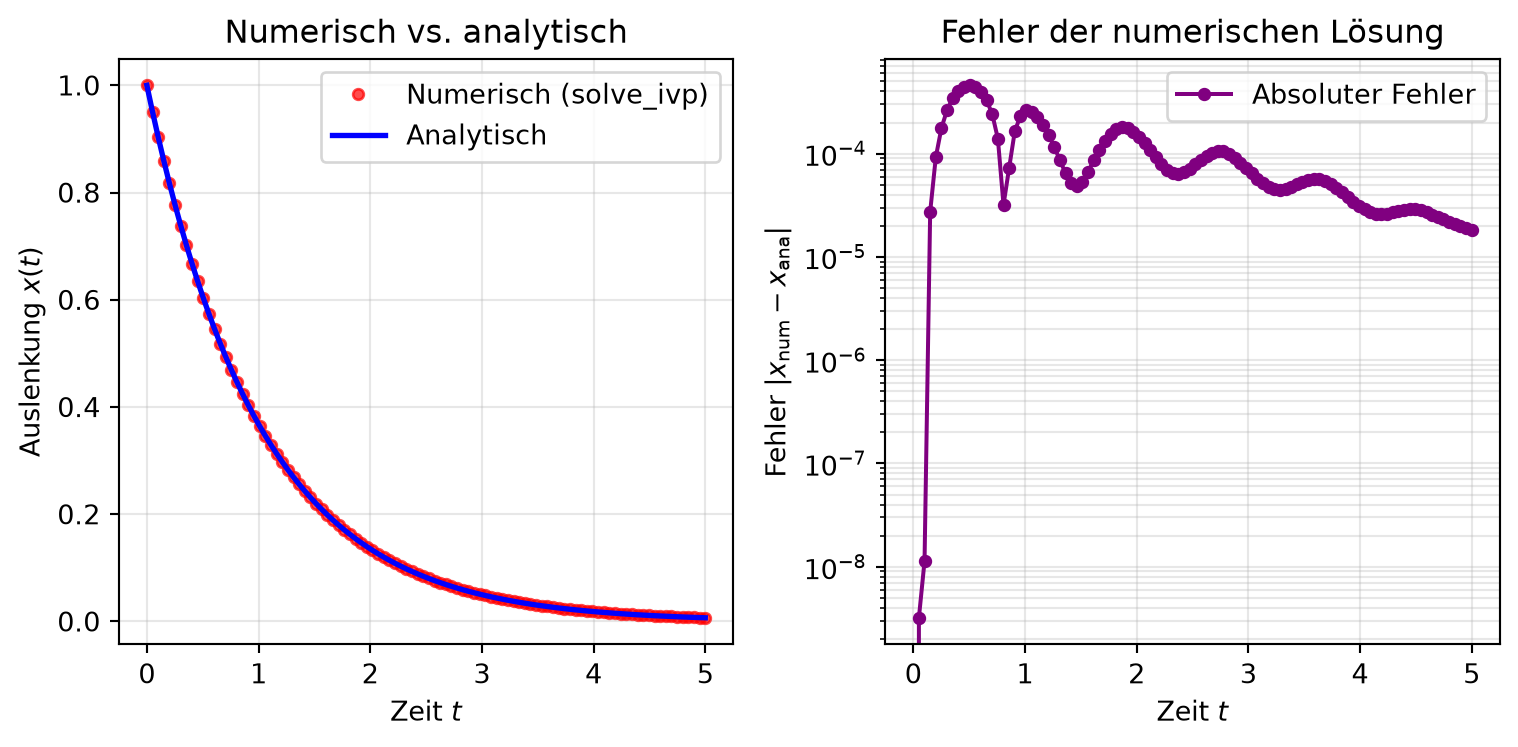
Numerische Lösung mit scipy
Exakte Differentialgleichungen
- Ist \(p\,\mathrm{d}t + q\,\mathrm{d}y\) das vollständige Differential einer Funktion \(\mu(y, t)\), heißt die DGL exakt; \(\mu(y, t) = \mathrm{const.}\) ist die allgemeine Lösung
- Bedingung für Exaktheit:
\[ \frac{\partial p(t, y)}{\partial y} = \frac{\partial q(t, y)}{\partial t} \]
- Nicht exakte DGLs können manchmal durch einen integrierenden Faktor \(\Xi(y,t)\) exakt gemacht werden
- Beispiel: \(3y\,\mathrm{d}t + 2t\,\mathrm{d}y = 0\) wird mit \(\Xi = t^2 y\) exakt → Lösung \(t^3 y^2 = C\)
Zusammenfassung
- Anfangswertproblem: DGL + Anfangsbedingung bestimmen die Lösung eindeutig; eine DGL \(n\)-ter Ordnung braucht \(n\) Anfangsbedingungen
- Klassifikation: Linearität, Homogenität, Ordnung, Systeme
- Iterative Lösung: DGL als Integralgleichung umformulieren und per Fixpunktiteration lösen
- Separation der Variablen: \(p(t)\,\mathrm{d}t + q(y)\,\mathrm{d}y = 0\) → direkte Integration; exakte DGLs über Potentialfunktion \(\mu(t,y)\)
- Numerik:
solve_ivp(Runge-Kutta) löst auch komplexe DGLs zuverlässig und genau
Differentialgleichungen