Systeme von Differentialgleichungen
Differentialgleichungen – Kapitel 4
M. Ladecký, L. Pastewka
IMTEK, Universität Freiburg
Lernziele
Die Studierenden sollen…
- … Differentialgleichungen höherer Ordnung in Systeme erster Ordnung überführen können.
- … die Phasenebene zur geometrischen Interpretation von Systemen mit zwei Variablen interpretieren können.
- … die Stabilität linearer Systeme anhand der Eigenwerte der Systemmatrix analysieren können.
Systeme von Differentialgleichungen
- Viele reale Systeme: mehrere gekoppelte Größen, deren Änderungen voneinander abhängen
- System = Menge von zwei oder mehr DGLs, die mehrere unbekannte Funktionen verknüpfen
- Allgemeine Form (\(n\) gekoppelte DGLs erster Ordnung):
\[ \begin{aligned} \dot{y}_1(t) &= f_1(t, y_1, \ldots, y_n) \\ &\vdots \\ \dot{y}_n(t) &= f_n(t, y_1, \ldots, y_n) \end{aligned} \]
- Kopplung: jede rechte Seite kann von allen Variablen abhängen
Vektorschreibweise
- Unbekannte Funktionen und rechte Seiten als Vektoren zusammenfassen:
\[ \mathbf{y}(t) = \begin{pmatrix} y_1(t) \\ \vdots \\ y_n(t) \end{pmatrix}, \qquad \mathbf{f}(t, \mathbf{y}) = \begin{pmatrix} f_1(t, y_1, \ldots, y_n) \\ \vdots \\ f_n(t, y_1, \ldots, y_n) \end{pmatrix} \]
- Das gesamte System als eine Vektorgleichung:
\[ \dot{\mathbf{y}}(t) = \mathbf{f}(t, \mathbf{y}(t)) \]
- Kompakter; erleichtert theoretische Analyse und numerische Lösung
Anwendungsgebiete
- Mechanik: gekoppelte Massen (Moleküle, verbundene Fahrzeuge)
- Elektrotechnik: Schaltkreise mit mehreren Energiespeichern (Kondensatoren, Spulen)
- Biologie: gekoppelte Populationen, z.B. Räuber-Beute-Modell
- Chemie: Reaktionsnetzwerke mit mehreren Spezies
- Wirtschaftswissenschaften: wechselwirkende Märkte
Gemeinsamkeit: mehrere Größen beeinflussen sich gegenseitig und können nur gemeinsam verstanden werden.
Reduktion auf Systeme erster Ordnung
- Jede DGL \(n\)-ter Ordnung lässt sich in ein System erster Ordnung umwandeln
- Grundidee: für jede Ableitung eine neue Variable einführen
\[ y_1 = x, \quad y_2 = \dot{x}, \quad y_3 = \ddot{x}, \quad \ldots, \quad y_n = x^{(n-1)} \]
- Erste \(n-1\) Gleichungen: trivial (Definitionen); letzte Gleichung: die ursprüngliche DGL
- Wichtig, weil numerische Verfahren (z.B. Runge-Kutta), Phasenraumanalyse und Stabilitätstheorie für Systeme erster Ordnung formuliert sind
Der gedämpfte Oszillator als System
Bewegungsgleichung (2. Ordnung): \[ m\ddot{x}(t) + c\dot{x}(t) + kx(t) = F(t) \]
Neue Variablen (physikalisch natürlich): \[ y_1(t) = x(t) \;\; \text{(Auslenkung)}, \qquad y_2(t) = \dot{x}(t) \;\; \text{(Geschwindigkeit)} \]
Resultierendes System erster Ordnung: \[ \begin{aligned} \dot{y}_1(t) &= y_2(t) \\ \dot{y}_2(t) &= -\frac{k}{m}y_1(t) - \frac{c}{m}y_2(t) + \frac{1}{m}F(t) \end{aligned} \]
Matrixschreibweise
Zustandsvektor, Systemmatrix und Antriebsvektor:
\[ \mathbf{y} = \begin{pmatrix} y_1 \\ y_2 \end{pmatrix}, \quad A = \begin{pmatrix} 0 & 1 \\ -\frac{k}{m} & -\frac{c}{m} \end{pmatrix}, \quad \mathbf{b} = \begin{pmatrix} 0 \\ \frac{1}{m} \end{pmatrix} \]
\[ \dot{\mathbf{y}} = A\mathbf{y} + \mathbf{b}F(t) \]
- \(A\) charakterisiert die Eigenschwingungen
- \(\mathbf{b}\) beschreibt, wie die äußere Kraft wirkt
Der ungedämpfte Fall
Mit \(c = 0\) und \(F(t) = 0\) (\(\omega_0 = \sqrt{k/m}\)):
\[ \dot{y}_1 = y_2, \qquad \dot{y}_2 = -\omega_0^2\, y_1 \]
Analytische Lösung:
\[ y_1(t) = A\cos(\omega_0 t + \phi), \qquad y_2(t) = -A\omega_0\sin(\omega_0 t + \phi) \]
- Harmonische Schwingung; Auslenkung und Geschwindigkeit oszillieren phasenverschoben
- \(A\), \(\phi\) aus den Anfangsbedingungen
Die Phasenebene
- Geometrische Analyse von Systemen mit zwei Variablen
- Achsen: \(y_1\) und \(y_2\) — statt zwei Zeitverläufen ein 2D-Diagramm
- Ein Punkt = vollständiger Zustand des Systems zu einem Zeitpunkt
- Zeitliche Entwicklung = Kurve in der Phasenebene (Trajektorie)
- Kenntnis von \((y_1, y_2)\) zu einem Zeitpunkt bestimmt die gesamte zukünftige Entwicklung (deterministisches System)
Trajektorien
- Trajektorie: Menge aller Punkte, die das System im Laufe der Zeit durchläuft
- Form der Trajektorie verrät das Systemverhalten:
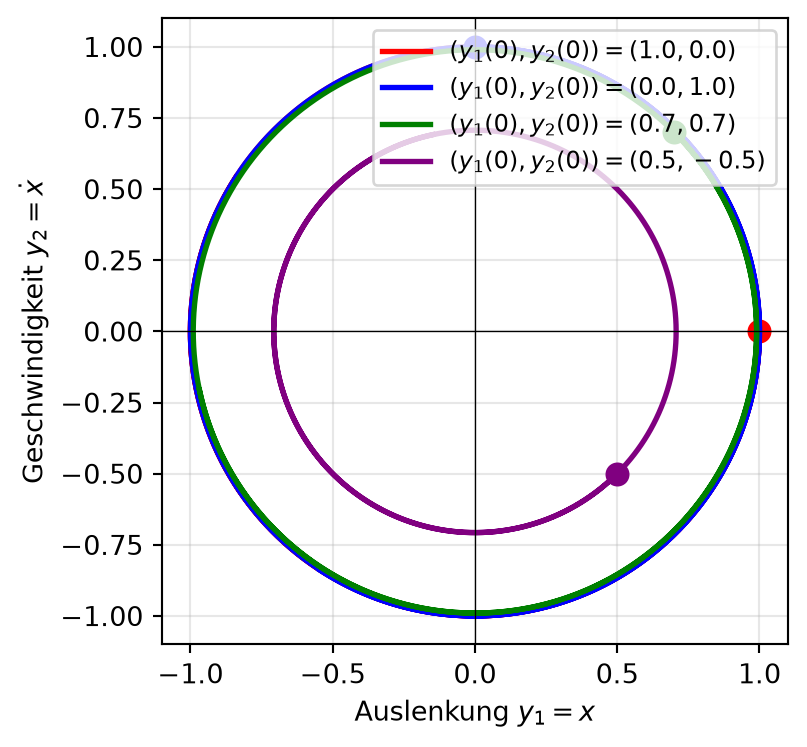
- Ungedämpfter Oszillator: geschlossene Ellipsen, Achsen durch die Energie bestimmt → periodische Rückkehr, konservatives System
- Gedämpfter Oszillator: Spiralen zum Ursprung → Dämpfung entzieht Energie, Konvergenz zum Gleichgewicht \((0,0)\)
Das Vektorfeld
- Die DGLs definieren an jedem Punkt einen Vektor \((\dot{y}_1, \dot{y}_2)\): die momentane Änderungsrichtung
- Trajektorie = Kurve, deren Tangente überall mit dem Vektorfeld übereinstimmt
- Qualitative Analyse ohne explizite Lösung:
- Vektoren zeigen zum Ursprung → stabile Bereiche
- Vektoren zeigen nach außen → instabile Bereiche
Lineare Systeme mit konstanten Koeffizienten
\[ \dot{\mathbf{y}} = A\mathbf{y} + \mathbf{b}(t) \]
- \(A\) konstant, \(\mathbf{b}(t)\) beschreibt externe Einflüsse
- Linear: rechte Seite ist lineare Funktion von \(\mathbf{y}\) → systematisch analysierbar
- Homogenes System (\(\mathbf{b} = \mathbf{0}\)): Lösung über die Matrix-Exponentialfunktion
\[ \dot{\mathbf{y}} = A\mathbf{y} \quad\Rightarrow\quad \mathbf{y}(t) = e^{At}\mathbf{y}_0, \qquad e^{At} = I + At + \frac{(At)^2}{2!} + \cdots \]
- In der Praxis: Berechnung über Eigenwerte und Eigenvektoren von \(A\)
Rolle der Eigenwerte
\[ A\mathbf{v} = \lambda\mathbf{v} \quad\Rightarrow\quad \mathbf{y}(t) = e^{\lambda t}\mathbf{v} \;\;\text{ist Lösung} \]
- \(\operatorname{Re}\lambda > 0\): exponentielles Wachstum
- \(\operatorname{Re}\lambda < 0\): exponentielles Abklingen
- \(\lambda\) rein imaginär: Oszillation ohne Wachstum/Abklingen
- Allgemeine Lösung: Linearkombination dieser speziellen Lösungen
- Langzeitverhalten dominiert vom Eigenwert mit dem größten Realteil
Stabilität
- Gleichgewichtspunkt: \(\dot{\mathbf{y}} = \mathbf{0}\); für homogene lineare Systeme immer \(\mathbf{y} = \mathbf{0}\)
- Stabil: Trajektorien, die in der Nähe starten, bleiben in der Nähe
- Asymptotisch stabil: Trajektorien konvergieren zum Gleichgewicht
- Instabil: Trajektorien entfernen sich
Stabilitätsbedingung für lineare Systeme:
- Asymptotisch stabil \(\iff\) alle Eigenwerte haben negative Realteile
- Instabil, wenn mindestens ein Eigenwert positiven Realteil hat
- Eigenwerte auf der imaginären Achse: marginale Stabilität
Beispiele: Phasenebene des ungedämpften Oszillators
\(m = 1\,\text{kg}\), \(k = 1\,\text{N/m}\) → \(\omega_0 = 1\,\text{rad/s}\). Trajektorien sind Ellipsen (Energieerhaltung \(E = \frac{1}{2}my_2^2 + \frac{1}{2}ky_1^2\)), Periode \(T = 2\pi/\omega_0\).
Beispiele: Gedämpfter Oszillator in der Phasenebene
System \(\dot{y}_1 = y_2\), \(\dot{y}_2 = -\omega_0^2 y_1 - \gamma y_2\) für drei Dämpfungsregime:
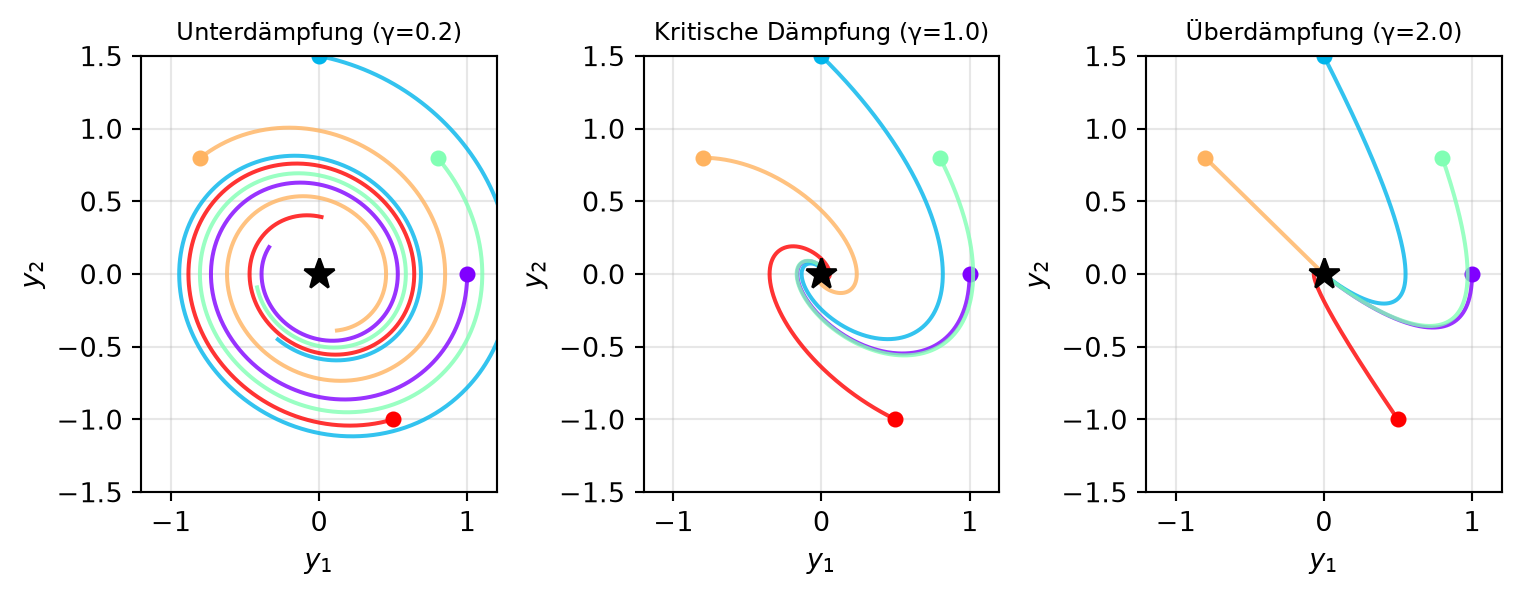
- Unterdämpfung: Spiralen mit mehreren Umläufen; kritische Dämpfung: schnellste Annäherung ohne Überschwingen; Überdämpfung: monotones „Kriechen” zur Ruhelage
Beispiele: Der RLC-Schaltkreis
Kirchhoff: \(L\ddot{Q} + R\dot{Q} + Q/C = U(t)\). Mit \(y_1 = Q\), \(y_2 = I = \dot{Q}\): \[ \dot{y}_1 = y_2, \qquad \dot{y}_2 = -\frac{1}{LC}y_1 - \frac{R}{L}y_2 + \frac{1}{L}U(t) \]
Analogie zum mechanischen Oszillator (identische mathematische Struktur):
| Mechanisch | Elektrisch |
|---|---|
| Masse \(m\) | Induktivität \(L\) |
| Dämpfung \(c\) | Widerstand \(R\) |
| Federkonstante \(k\) | reziproke Kapazität \(1/C\) |
| Auslenkung \(x\), Geschwindigkeit \(\dot{x}\) | Ladung \(Q\), Strom \(I\) |
| Kraft \(F\) | Spannung \(U\) |
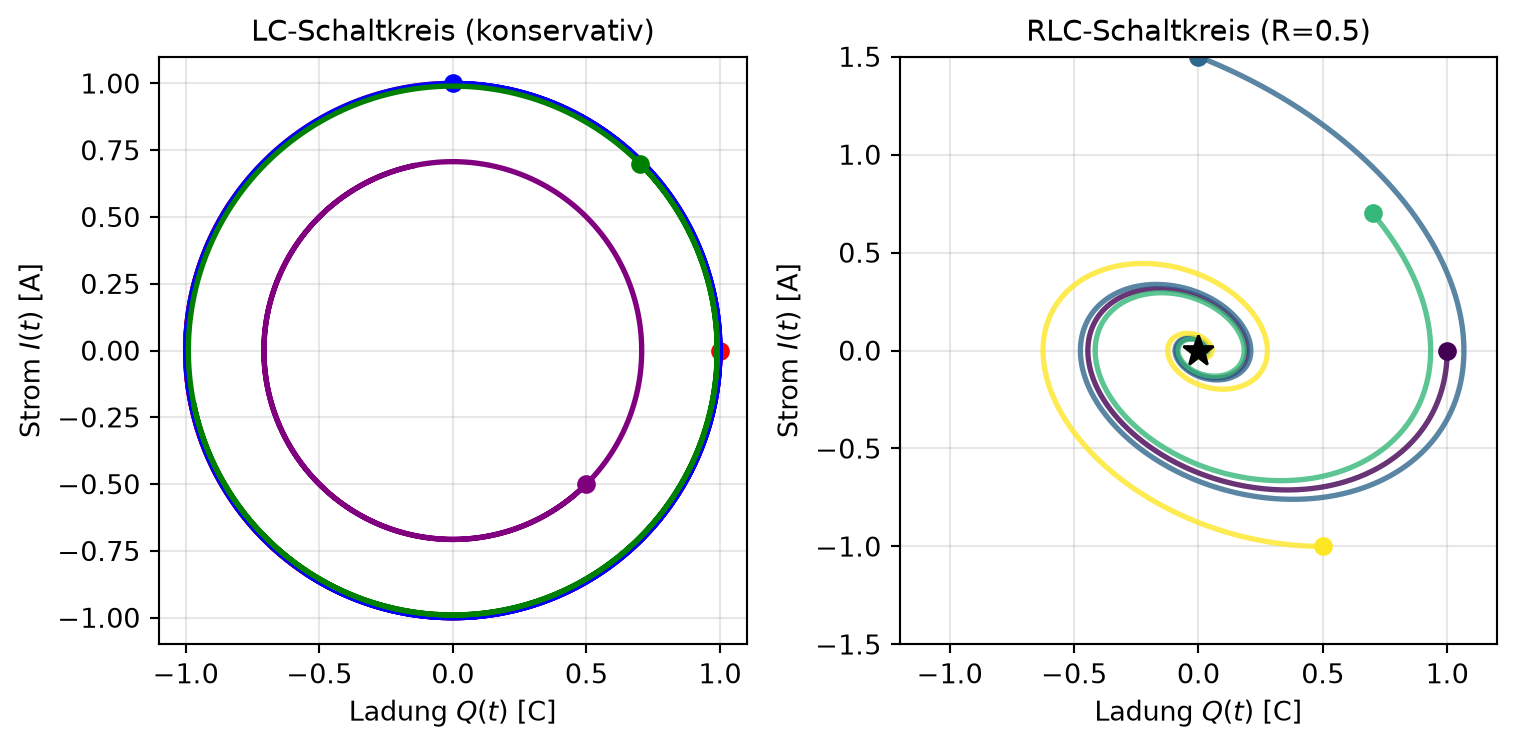
Beispiele: LC- und RLC-Schaltkreis in der Phasenebene
LC (\(R=0\), \(\omega_0 = 1/\sqrt{LC}\)): Ellipsen — Energie pendelt zwischen Kondensator und Spule. RLC (\(R>0\)): Spiralen — Dissipation in Wärme.
Zusammenfassung
- Systeme von DGLs beschreiben mehrere gekoppelte Variablen; Vektorschreibweise \(\dot{\mathbf{y}} = \mathbf{f}(t, \mathbf{y})\) macht die Struktur kompakt
- Jede DGL höherer Ordnung lässt sich durch neue Variablen (\(y_1 = x\), \(y_2 = \dot{x}\), …) in ein System erster Ordnung überführen — fundamental für Numerik und Theorie
- Die Phasenebene visualisiert 2D-Systeme: Trajektorien zeigen Stabilität und periodisches Verhalten (Ellipsen ↔︎ konservativ, Spiralen ↔︎ gedämpft)
- Lineare Systeme \(\dot{\mathbf{y}} = A\mathbf{y}\): Eigenwerte von \(A\) bestimmen das qualitative Verhalten; asymptotisch stabil \(\iff\) alle Realteile negativ
- Mechanischer Oszillator und RLC-Schaltkreis sind mathematisch identisch (\(m \leftrightarrow L\), \(c \leftrightarrow R\), \(k \leftrightarrow 1/C\))
Differentialgleichungen