Nichtlineare DGLs
Differentialgleichungen – Kapitel 5
M. Ladecký, L. Pastewka
IMTEK, Universität Freiburg
Lernziele
Die Studierenden sollen…
- … die Unterschiede zwischen linearen und nichtlinearen Differentialgleichungen erklären und Beispiele für nichtlineares Verhalten nennen können.
- … Gleichgewichtspunkte nichtlinearer Systeme finden und deren Stabilität durch Linearisierung analysieren können.
- … das Lotka-Volterra-Modell auf Räuber-Beute-Systeme anwenden und periodische Oszillationen interpretieren können.
Was ist eine nichtlineare DGL?
- Lineare DGLs: Superpositionsprinzip gilt — Summen und Vielfache von Lösungen sind wieder Lösungen
- Nichtlinear: Terme, die nicht linear in \(y\) und seinen Ableitungen sind, z.B. \[ y^2, \quad y\dot{y}, \quad \sin(y), \quad e^y \]
- Lineare DGLs sind idealisierte Modelle — die meisten natürlichen Prozesse sind fundamental nichtlinear
Neues Verhalten nichtlinearer Systeme
- Multiple stabile Zustände: Endzustand hängt von der Anfangsbedingung ab
- Spontane periodische Oszillationen ohne externe periodische Kraft
- Chaos: winzige Änderungen der Anfangsbedingungen führen zu völlig anderen Verläufen
Aber: keine allgemeinen Lösungsformeln, oft keine analytische Lösung
→ numerische Methoden und qualitative Analysetechniken
Logistisches Wachstum: Modellbildung
Malthus-Modell: exponentielles Wachstum, \(y(t) = y_0 e^{rt}\) \[ \frac{\mathrm{d}y}{\mathrm{d}t} = ry \]
Begrenzte Ressourcen → linearer Hemmfaktor \(1 - y/K\) mit Umweltkapazität \(K\): \[ \frac{\mathrm{d}y}{\mathrm{d}t} = ry\left(1 - \frac{y}{K}\right) \]
Nichtlinear wegen \(y^2/K\) — aber analytisch lösbar
Gleichgewichte und Stabilität
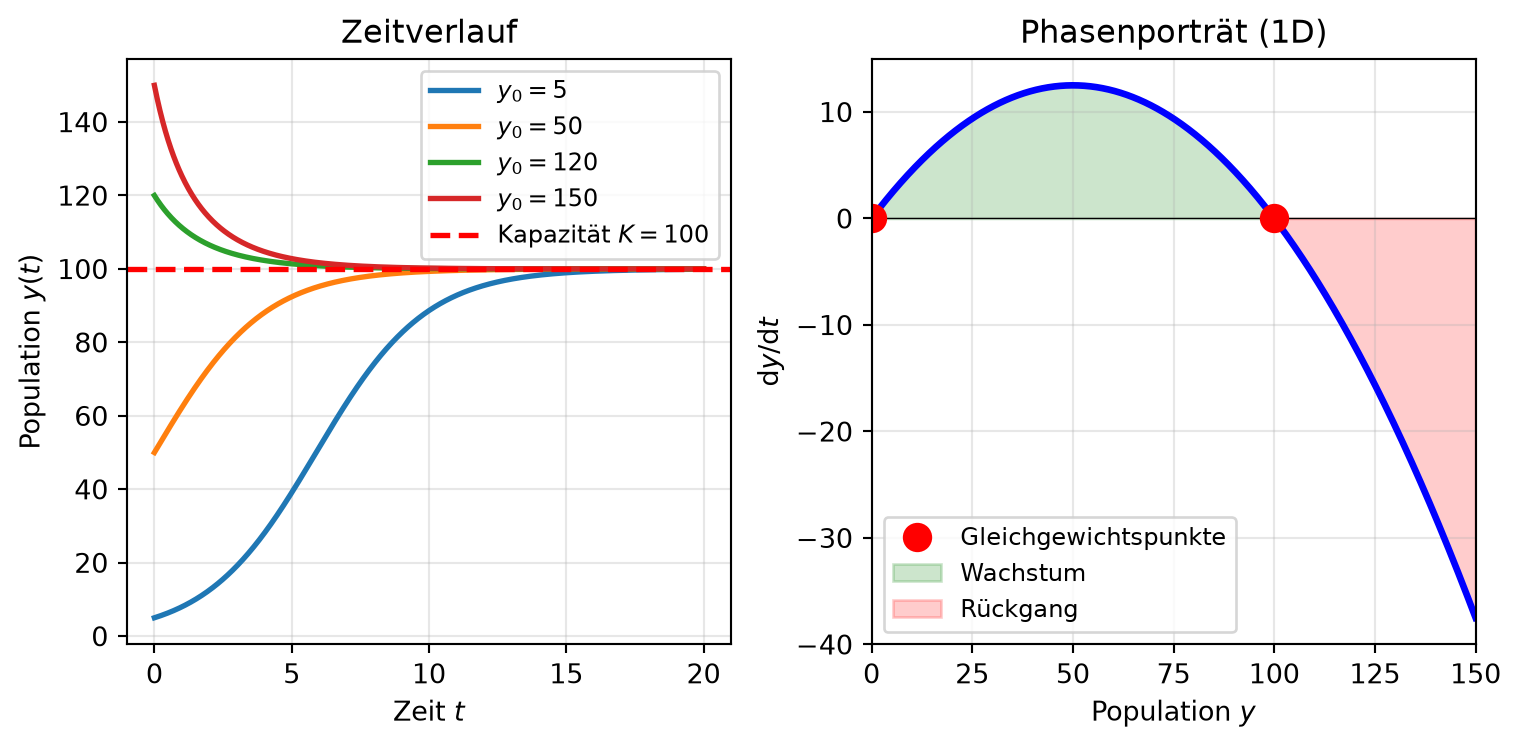
Gleichgewichtspunkte: \(\mathrm{d}y/\mathrm{d}t = 0\) → \(y^* = 0\) und \(y^* = K\)
Kleine Störung \(y = y^* + \varepsilon(t)\), Linearisierung: \[ \frac{\mathrm{d}\varepsilon}{\mathrm{d}t} \approx f'(y^*)\,\varepsilon, \qquad f'(y) = r\left(1 - \frac{2y}{K}\right) \]
- \(y^* = 0\): \(f'(0) = r > 0\) → Störung wächst → instabil
- \(y^* = K\): \(f'(K) = -r < 0\) → Störung klingt ab → stabil
Analytische Lösung
Separation der Variablen + Partialbruchzerlegung: \[ y(t) = \frac{K}{1 + \left(\frac{K}{y_0} - 1\right)e^{-rt}} \]
- Für \(t \to \infty\): \(y(t) \to K\), unabhängig von \(y_0 > 0\)
- Sigmoidaler Verlauf: anfangs \(\approx\) exponentiell, dann maximales Wachstum, schließlich Sättigung bei \(K\)
Logistisches Wachstum: Visualisierung
Wachstumsrate maximal bei \(y = K/2\), null an den Gleichgewichten
Räuber-Beute: Modellbildung
Beute \(x\) (Hasen) ohne Räuber: exponentielles Wachstum \[ \frac{\mathrm{d}x}{\mathrm{d}t} = \alpha x \]
Räuber \(y\) (Luchse) ohne Nahrung: exponentielles Schrumpfen \[ \frac{\mathrm{d}y}{\mathrm{d}t} = -\gamma y \]
Wechselwirkung durch Jagd: Begegnungsrate \(\propto xy\) — nichtlineare Kopplung
Das Lotka-Volterra-Modell
\[ \begin{aligned} \frac{\mathrm{d}x}{\mathrm{d}t} &= \alpha x - \beta xy \\ \frac{\mathrm{d}y}{\mathrm{d}t} &= \delta xy - \gamma y \end{aligned} \]
- \(\alpha\): Wachstumsrate der Beute, \(\gamma\): Sterberate der Räuber
- \(\beta\): Prädationsrate, \(\delta\): Konversionseffizienz
- Nichtlinear wegen der Produktterme \(xy\); alle Parameter positiv
Gleichgewichtspunkte
Aus \(x(\alpha - \beta y) = 0\) und \(y(\delta x - \gamma) = 0\):
- Triviales Gleichgewicht \((0, 0)\): Aussterben beider Populationen
- Nichttriviales Gleichgewicht: \[ (x^*, y^*) = \left(\frac{\gamma}{\delta}, \frac{\alpha}{\beta}\right) \]
Bemerkenswert: Beute-Gleichgewicht hängt nur von den Räuber-Parametern ab — und umgekehrt
Periodische Oszillationen
Erhaltungsgröße (erstes Integral): \[ H(x, y) = \delta x - \gamma \ln x + \beta y - \alpha \ln y = \text{const} \]
- Trajektorien folgen Niveaulinien von \(H\): geschlossene Kurven um das Gleichgewicht
- Zyklus: viel Beute → Räuber vermehren sich → Beute dezimiert → Räuber verhungern → Beute erholt sich → …
Linearisierung und Stabilität
Jacobi-Matrix am Gleichgewicht \((\gamma/\delta, \alpha/\beta)\): \[ J^* = \begin{pmatrix} 0 & -\beta \gamma/\delta \\ \delta \alpha/\beta & 0 \end{pmatrix} \]
- Spur \(\tau = 0\), Determinante \(\Delta = \alpha\gamma > 0\)
- Eigenwerte rein imaginär: \(\lambda = \pm i\sqrt{\alpha\gamma}\)
- Neutral stabil: periodische Bewegung um das Gleichgewicht; Amplitude hängt von der Störung ab
Räuber-Beute-Dynamik: Visualisierung
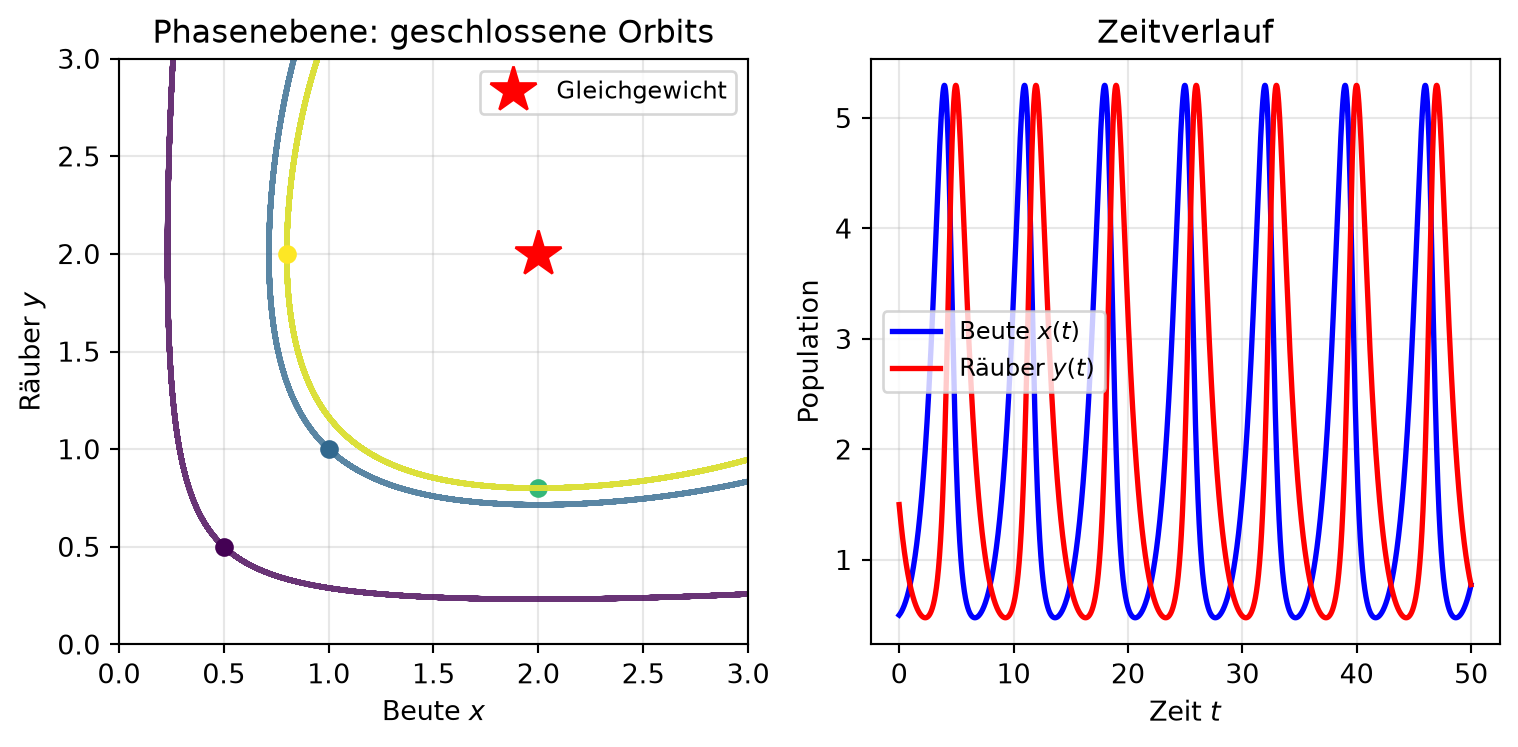
Oszillationen phasenverschoben: Beute-Maximum geht dem Räuber-Maximum voraus
Linearisierung allgemeiner Systeme
Nichtlineares System \(\dot{\mathbf{y}} = \mathbf{f}(\mathbf{y})\) mit Gleichgewicht \(\mathbf{f}(\mathbf{y}^*) = \mathbf{0}\)
Störungsansatz \(\mathbf{y} = \mathbf{y}^* + \mathbf{u}\), Taylor-Entwicklung: \[ \dot{\mathbf{u}} \approx J(\mathbf{y}^*)\, \mathbf{u}, \qquad J_{ij} = \frac{\partial f_i}{\partial y_j} \]
- \(J(\mathbf{y}^*)\): Jacobi-Matrix der partiellen Ableitungen
- Lokale Stabilität wird durch die Eigenwerte von \(J(\mathbf{y}^*)\) bestimmt
Stabilitätskriterien (2D)
Eigenwerte aus Spur \(\tau = a + d\) und Determinante \(\Delta = ad - bc\): \[ \lambda = \frac{\tau \pm \sqrt{\tau^2 - 4\Delta}}{2} \]
- \(\Delta < 0\): Sattelpunkt, instabil
- \(\Delta > 0\), \(\tau < 0\): stabil
- \(\Delta > 0\), \(\tau = 0\): neutral stabil, periodisch (→ Lotka-Volterra)
- \(\Delta > 0\), \(\tau > 0\): instabil
- \(\tau^2 - 4\Delta < 0\): komplexe Eigenwerte → spiralförmige Trajektorien
Zusammenfassung
- Nichtlineare DGLs: kein Superpositionsprinzip — multiple stabile Zustände, spontane Oszillationen, Chaos möglich
- Logistisches Wachstum: Sättigung durch Hemmfaktor; analytisch lösbar, stabiles Gleichgewicht bei \(y^* = K\)
- Lotka-Volterra: gekoppeltes nichtlineares System mit Erhaltungsgröße → periodische Räuber-Beute-Oszillationen
- Linearisierung um Gleichgewichte: Jacobi-Matrix und ihre Eigenwerte bestimmen die lokale Stabilität
- Globales Verständnis erfordert numerische Simulation und Phasenraumanalyse
Differentialgleichungen