Laplace-Transformation
Differentialgleichungen – Kapitel 10
M. Ladecký, L. Pastewka
IMTEK, Universität Freiburg
Lernziele
Die Studierenden sollen…
- … die Laplace-Transformation definieren und ihre Eigenschaften, insbesondere das Verhalten bei Differentiation, erklären können.
- … die Konzepte von Polen und Nullstellen einer Übertragungsfunktion erklären können.
- … Anfangswertprobleme mittels Laplace-Transformation lösen und dabei die automatische Berücksichtigung von Anfangsbedingungen nutzen können.
- … die Pole einer Übertragungsfunktion berechnen und ihre Bedeutung für das Zeitverhalten interpretieren können.
- … die Stabilität dynamischer Systeme anhand der Pollagen in der komplexen \(s\)-Ebene analysieren können.
Warum Laplace-Transformation?
- Standardwerkzeug für Anfangswertprobleme bei gewöhnlichen DGLs
- Verwandelt Differentialgleichungen in algebraische Gleichungen
- Vorteile gegenüber anderen Methoden:
- Anfangsbedingungen erscheinen automatisch in der transformierten Gleichung
- Kausalität natürlich eingebaut (Integration nur über \(t \geq 0\))
- Konvergenz für größere Funktionenklasse als bei Fourier
- Sprünge und Impulse direkt behandelbar
Definition: Laplace als Fourier mit Dämpfung
- Kausale Funktion \(f(t)\,\Theta(t)\); Konvergenz erzwingen durch Dämpfung \(e^{-\sigma t}\):
\[ \hat{g}(\omega) = \mathcal{F}[f(t)\, e^{-\sigma t}\, \Theta(t)](\omega) = \int_0^{\infty} f(t)\, e^{-(\sigma + i\omega) t} \, dt \]
- Mit \(s = \sigma + i\omega\) folgt die Laplace-Transformation:
\[ \mathcal{L}[f(t)](s) = F(s) = \int_0^\infty f(t)\, e^{-st} \, dt \]
- Realteil \(\sigma\): Dämpfung – Imaginärteil \(\omega\): Frequenz
Konvergenzbereich
- Das Integral konvergiert nur für bestimmte \(s\): Konvergenzbereich (ROC), typisch \(\text{Re}(s) > \sigma_0\)
- Beispiel \(f(t) = e^{at}\):
\[ F(s) = \int_0^\infty e^{-(s-a)t} \, dt = \frac{1}{s-a}, \qquad \text{Re}(s) > a \]
- Die Dämpfung \(\sigma\) muss größer sein als die Wachstumsrate \(a\)
- Deshalb existiert die Laplace-Transformation auch für Funktionen wie \(e^{at}\), deren Fourier-Transformation divergiert
Die inverse Laplace-Transformation
- Bromwich-Formel (aus der inversen Fourier-Transformation):
\[ f(t) = \frac{1}{2\pi i} \int_{\sigma - i\infty}^{\sigma + i\infty} F(s)\, e^{st} \, ds \]
- Integration entlang einer vertikalen Linie \(\text{Re}(s) = \sigma\) rechts von allen Polen von \(F(s)\)
- In der Praxis stattdessen:
- Partialbruchzerlegung rationaler Funktionen
- Tabellen bekannter Transformationspaare
- Residuensatz
Wichtige Transformationspaare
| \(f(t)\) (für \(t \geq 0\)) | \(F(s)\) | Konvergenz |
|---|---|---|
| \(\delta(t)\) | \(1\) | alle \(s\) |
| \(\Theta(t)\) | \(\frac{1}{s}\) | \(\text{Re}(s) > 0\) |
| \(t^n\) | \(\frac{n!}{s^{n+1}}\) | \(\text{Re}(s) > 0\) |
| \(e^{\alpha t}\) | \(\frac{1}{s - \alpha}\) | \(\text{Re}(s) > \text{Re}(\alpha)\) |
| \(t^n e^{\alpha t}\) | \(\frac{n!}{(s - \alpha)^{n+1}}\) | \(\text{Re}(s) > \text{Re}(\alpha)\) |
| \(\sin(\omega t)\) | \(\frac{\omega}{s^2 + \omega^2}\) | \(\text{Re}(s) > 0\) |
| \(\cos(\omega t)\) | \(\frac{s}{s^2 + \omega^2}\) | \(\text{Re}(s) > 0\) |
| \(e^{\alpha t}\sin(\omega t)\) | \(\frac{\omega}{(s-\alpha)^2 + \omega^2}\) | \(\text{Re}(s) > \text{Re}(\alpha)\) |
| \(e^{\alpha t}\cos(\omega t)\) | \(\frac{s - \alpha}{(s-\alpha)^2 + \omega^2}\) | \(\text{Re}(s) > \text{Re}(\alpha)\) |
Differentiation: Anfangswerte automatisch
- Die entscheidende Eigenschaft für Anfangswertprobleme:
\[ \mathcal{L}\left[\frac{df}{dt}\right] = s F(s) - f(0), \qquad \mathcal{L}\left[\frac{d^2f}{dt^2}\right] = s^2 F(s) - s f(0) - f'(0) \]
- Allgemein für die \(n\)-te Ableitung:
\[ \mathcal{L}\left[\frac{d^nf}{dt^n}\right] = s^n F(s) - \sum_{k=0}^{n-1} s^{n-1-k} f^{(k)}(0) \]
- Im Gegensatz zu Fourier (\(\mathcal{F}[f'] = i\omega \hat{f}\)) sind die Anfangswerte von selbst dabei
Weitere Rechenregeln
| Eigenschaft | Zeitbereich | Laplace-Bereich |
|---|---|---|
| Linearität | \(\alpha f(t) + \beta g(t)\) | \(\alpha F(s) + \beta G(s)\) |
| Integration | \(\int_0^t f(\tau)d\tau\) | \(\frac{F(s)}{s}\) |
| Verschiebung in \(s\) | \(e^{\alpha t}f(t)\) | \(F(s - \alpha)\) |
| Zeitverschiebung | \(f(t - a)\Theta(t-a)\) | \(e^{-as}F(s)\) |
| Faltung | \((f * g)(t)\) | \(F(s) \cdot G(s)\) |
| Multiplikation mit \(t\) | \(tf(t)\) | \(-\frac{dF(s)}{ds}\) |
- Anfangswertsatz: \(f(0) = \lim_{s \to \infty} s F(s)\)
- Endwertsatz: \(\lim_{t \to \infty} f(t) = \lim_{s \to 0} s F(s)\) – stationärer Zustand ohne Rücktransformation
Lösen von Differentialgleichungen: Rezept
- Transformation beider Seiten in den \(s\)-Bereich mit \(\mathcal{L}[y'] = sY - y(0)\) und \(\mathcal{L}[y''] = s^2Y - sy(0) - y'(0)\)
- Algebraische Lösung der Gleichung nach \(Y(s)\)
- Partialbruchzerlegung von \(Y(s)\) in einfache Terme
- Rücktransformation jedes Terms mit der Tabelle
- Die Lösung im \(s\)-Bereich ist oft trivial; die Schwierigkeit liegt in Partialbruchzerlegung und Inversion
Übertragungsfunktionen
- Für ein lineares System mit Eingang \(u(t)\) und Ausgang \(y(t)\):
\[ H(s) = \frac{Y(s)}{U(s)} = \frac{b_m s^m + \cdots + b_0}{a_n s^n + \cdots + a_0} \]
- Rationale Funktion; Koeffizienten direkt aus der DGL
- Charakterisiert das System vollständig, unabhängig von der Eingabe
- Faktorisierte Darstellung mit Nullstellen \(z_i\) und Polen \(p_i\):
\[ H(s) = K \cdot \frac{(s - z_1)\cdots(s - z_m)}{(s - p_1)\cdots(s - p_n)} \]
Pole, Nullstellen und Zeitverhalten
- Pole: Nullstellen des Nenners, \(|H(s)| \to \infty\) — Nullstellen: \(H(s_\mathrm{z}) = 0\)
- Jeder einfache Pol liefert via Partialbruchzerlegung:
\[ \frac{A_i}{s - p_i} \quad \xrightarrow{\mathcal{L}^{-1}} \quad A_i\, e^{p_i t} \]
| Pollage | Zeitverhalten |
|---|---|
| \(p = -a\) (reell, negativ) | \(e^{-at}\): exponentielles Abklingen |
| \(p = a\) (reell, positiv) | \(e^{at}\): exponentielles Wachstum (instabil) |
| \(p = \pm i\omega\) (rein imaginär) | ungedämpfte Schwingung |
| \(p = -\sigma \pm i\omega\) | \(e^{-\sigma t}\cos(\omega t)\): gedämpfte Schwingung |
| \(p = \sigma \pm i\omega\), \(\sigma > 0\) | aufklingende Schwingung (instabil) |
Stabilität in der komplexen \(s\)-Ebene
- Stabil: alle Pole in der linken Halbebene (\(\text{Re}(s) < 0\)) – alle Eigenmoden klingen ab
- Grenzstabil: Pol(e) auf der imaginären Achse – anhaltende Schwingungen
- Instabil: mindestens ein Pol in der rechten Halbebene – exponentiell wachsende Lösungen
\[ \text{System stabil} \quad \Leftrightarrow \quad \text{Re}(p_i) < 0 \quad \forall i \]
- Stabilität auf einen Blick aus dem Pol-Nullstellen-Diagramm ablesbar
- Resonanz: \(|H(i\omega)|\) wird groß, wenn die reelle Frequenz \(\omega\) nahe an einen Pol kommt – je näher ein Pol an der imaginären Achse (kleine Dämpfung), desto ausgeprägter die Resonanz
Gedämpfter Oszillator: Dämpfungsregime
- \(m\ddot{y} + c\dot{y} + ky = f(t)\), Pole aus \(ms^2 + cs + k = 0\):
\[ s_{1,2} = -\zeta\omega_\mathrm{n} \pm \omega_\mathrm{n}\sqrt{\zeta^2 - 1}, \quad \omega_\mathrm{n} = \sqrt{k/m}, \quad \zeta = \frac{c}{2\sqrt{mk}} \]
| Dämpfungsgrad | Pole | Verhalten |
|---|---|---|
| \(\zeta > 1\) (überdämpft) | zwei reelle negative | kriechende Rückkehr |
| \(\zeta = 1\) (kritisch) | doppelter reeller | schnellste Rückkehr ohne Überschwingen |
| \(0 < \zeta < 1\) (unterdämpft) | komplex konjugiert | gedämpfte Schwingung |
| \(\zeta = 0\) (ungedämpft) | rein imaginär | ungedämpfte Schwingung |
Vergleich: Fourier- und Laplace-Transformation
| Eigenschaft | Fourier | Laplace |
|---|---|---|
| Frequenzvariable | \(\omega\) (reell) | \(s = \sigma + i\omega\) (komplex) |
| Integrationsbereich | \((-\infty, +\infty)\) | \([0, +\infty)\) |
| Kausalität | nicht eingebaut | natürlich durch \(\Theta(t)\) |
| Anfangsbedingungen | separat zu behandeln | automatisch enthalten |
| Konvergenz | nur \(f \in L^1\) oder \(L^2\) | erweitert durch \(e^{-\sigma t}\) |
| Stabilität | nicht direkt ablesbar | aus Pollagen in \(s\)-Ebene |
- Fourier: spektrale Analyse, periodische Anregungen, stationäre Prozesse
- Laplace: Anfangswertprobleme, transiente Vorgänge, Stabilität, Regelungstechnik
Beispiel: DGL erster Ordnung
\[ \frac{dy}{dt} + ay = g(t), \quad y(0) = y_0 \]
- Transformation: \(s Y(s) - y_0 + a Y(s) = G(s)\) – Anfangsbedingung automatisch dabei
- Auflösen:
\[ Y(s) = \frac{G(s) + y_0}{s + a} \]
- Rücktransformation:
\[ y(t) = \mathcal{L}^{-1}\left[\frac{G(s)}{s+a}\right](t) + y_0 e^{-at} \]
- Getriebene Antwort + exponentiell abklingende homogene Lösung
Beispiel: Partialbruchzerlegung
- Inversion von \(Y(s) = \frac{1}{(s+1)(s+2)}\) über den Ansatz:
\[ \frac{1}{(s+1)(s+2)} = \frac{A}{s+1} + \frac{B}{s+2} \]
- Multiplikation mit dem Nenner: \(1 = A(s+2) + B(s+1)\)
- Einsetzen von \(s = -1\): \(A = 1\); Einsetzen von \(s = -2\): \(B = -1\)
- Rücktransformation per Tabelle:
\[ y(t) = e^{-t} - e^{-2t} \]
- Zwei Exponentialterme; für große Zeiten dominiert der langsamere (\(e^{-t}\))
Beispiel: Sprungantwort und Bode-Diagramm
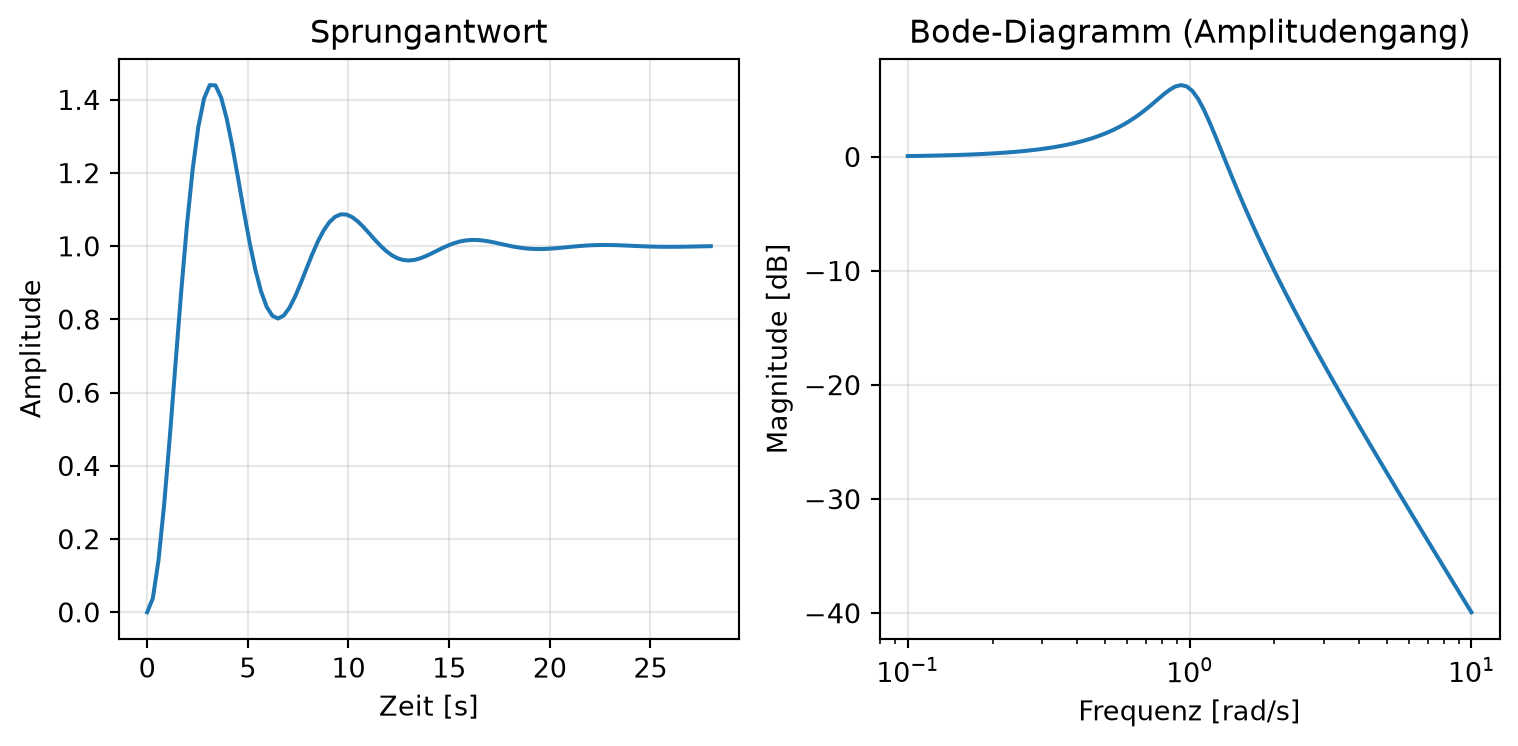
Endwertsatz: stationärer Wert \(y_\infty = \lim_{s \to 0} s\, H(s)/s = 1/k\); Maximum im Bode-Diagramm = Resonanzfrequenz.
Beispiel: Pol-Nullstellen-Diagramm
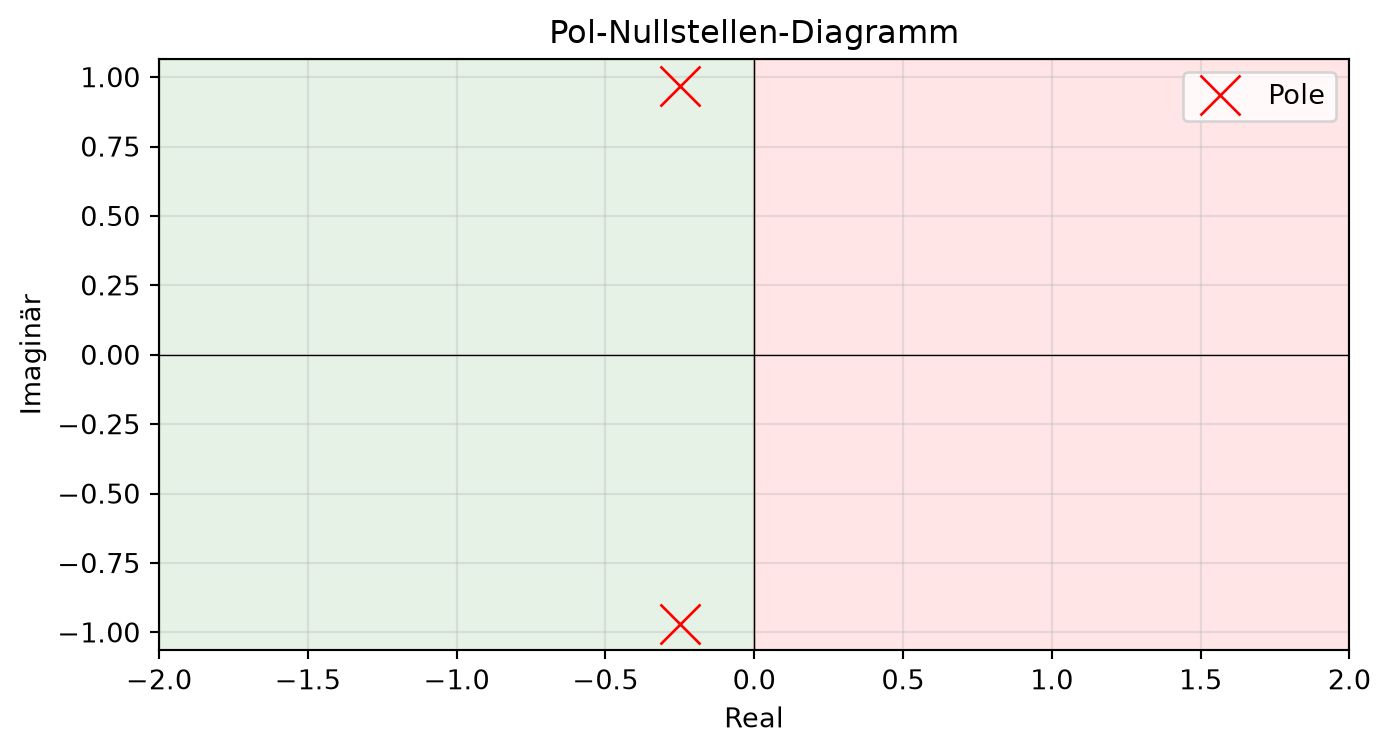
Grüner Bereich (links): stabil, Beiträge klingen ab. Roter Bereich (rechts): instabil. Komplex konjugierte Pole → gedämpfte Oszillation; Abstand zur imaginären Achse = Abklingrate.
Zusammenfassung
- Die Laplace-Transformation \(F(s) = \int_0^\infty f(t)\, e^{-st} dt\) macht aus DGLs algebraische Gleichungen – Anfangsbedingungen automatisch enthalten (\(\mathcal{L}[y'] = sY - y(0)\))
- Die Übertragungsfunktion \(H(s) = Y(s)/U(s)\) charakterisiert ein lineares System vollständig
- Pole bestimmen das Zeitverhalten: jeder Pol \(p_i\) erzeugt einen Beitrag \(\propto e^{p_i t}\); stabil \(\Leftrightarrow\) alle Pole in der linken Halbebene
- Partialbruchzerlegung + Tabelle ist das zentrale Werkzeug zur Rücktransformation
- Fourier und Laplace sind komplementär: Spektralanalyse vs. Anfangswertprobleme und Stabilitätsanalyse
Differentialgleichungen