… die Bewegungsgleichung des gedämpften harmonischen Oszillators aus der Kräftebilanz herleiten und den charakteristischen Ansatz anwenden können.
… die drei Dämpfungsregime (Schwingfall, Kriechfall, aperiodischer Grenzfall) unterscheiden und deren physikalische Bedeutung erklären können.
… eine partikuläre Lösung der inhomogenen Gleichung durch Variation der Konstanten oder mit einem Ansatz vom Typ der rechten Seite bestimmen können.
… die Resonanzfrequenz und Amplitude erzwungener Schwingungen berechnen können.
… die dissipierte Leistung und den Gütefaktor gedämpfter Oszillatoren berechnen und interpretieren können.
Der gedämpfte harmonische Oszillator
Der gedämpfte harmonische Oszillator ist eines der wichtigsten Modelle in der Physik und Ingenieurwissenschaft. Er beschreibt ein schwingendes System, bei dem Energie durch Reibung oder Widerstand dissipiert wird. Die Bewegungsgleichung lautet: \[
m\ddot{x} + c\dot{x} + kx = 0
\tag{1}\]
Hierbei ist \(m\) die Masse, \(c\) der Dämpfungskoeffizient und \(k\) die Federkonstante. Der Term \(c\dot{x}\) beschreibt eine geschwindigkeitsproportionale Dämpfung, wie sie etwa bei viskoser Reibung oder Luftwiderstand auftritt. Die Gleichung folgt aus der Kräftebilanz an der Masse; Beispiel 1 führt diese Herleitung samt Freikörperbild aus. In Kapitel 1 haben wir dieselbe Bilanz bereits mit einer äußeren Kraft \(F(t)\) aufgestellt und dort den Trägheitsterm vernachlässigt; hier behalten wir ihn bei, denn er ist für die Schwingung verantwortlich.
Wir können die Gleichung in eine Standardform bringen, indem wir beide Seiten durch \(m\) teilen: \[
\ddot{x} + 2\gamma\dot{x} + \omega_0^2 x = 0
\tag{2}\]
Dabei haben wir zwei charakteristische Parameter eingeführt. Die Dämpfungskonstante \(\gamma = \frac{c}{2m}\) gibt an, wie stark die Dämpfung wirkt. Die Eigenfrequenz \(\omega_0 = \sqrt{\frac{k}{m}}\) entspricht der Frequenz, mit der das System ohne Dämpfung schwingen würde.
Der charakteristische Ansatz
Um die Differentialgleichung zu lösen, machen wir einen Exponentialansatz. Dieser Ansatz ist für lineare Differentialgleichungen mit konstanten Koeffizienten besonders geeignet. Wir setzen: \[
x(t) = e^{\lambda t}
\]
Die Ableitungen sind dann \(\dot{x} = \lambda e^{\lambda t}\) und \(\ddot{x} = \lambda^2 e^{\lambda t}\). Einsetzen in die Differentialgleichung ergibt: \[
\lambda^2 e^{\lambda t} + 2\gamma\lambda e^{\lambda t} + \omega_0^2 e^{\lambda t} = 0
\]
Da \(e^{\lambda t}\) niemals null ist, können wir durch diesen Faktor teilen. Dies führt zur charakteristischen Gleichung: \[
\lambda^2 + 2\gamma\lambda + \omega_0^2 = 0
\tag{3}\]
Diese quadratische Gleichung bestimmt die möglichen Werte von \(\lambda\). Die Lösungen sind: \[
\lambda_{1,2} = -\gamma \pm \sqrt{\gamma^2 - \omega_0^2}
\tag{4}\]
Das Verhalten des Systems hängt entscheidend vom Vorzeichen des Ausdrucks unter der Wurzel ab. Dieser Ausdruck wird Diskriminante genannt.
Dämpfungsregime
Schwache Dämpfung (Schwingfall)
Wenn die Dämpfung schwach ist, gilt \(\gamma < \omega_0\). In diesem Fall ist die Diskriminante \(\gamma^2 - \omega_0^2\) negativ. Die Wurzel einer negativen Zahl führt zu komplexen Lösungen. Wir schreiben: \[
\lambda_{1,2} = -\gamma \pm i\omega_\mathrm{d}
\]
wobei \(\omega_\mathrm{d} = \sqrt{\omega_0^2 - \gamma^2}\) die gedämpfte Frequenz ist. Diese liegt unterhalb der ungedämpften Eigenfrequenz \(\omega_0\).
Die allgemeine Lösung ist eine Linearkombination von \(e^{\lambda_1 t}\) und \(e^{\lambda_2 t}\). Durch Umformung mit der Eulerschen Formel erhalten wir: \[
x(t) = A e^{-\gamma t} \cos(\omega_\mathrm{d} t + \phi)
\tag{5}\]
Das System führt gedämpfte Schwingungen aus. Die Amplitude \(A e^{-\gamma t}\) nimmt exponentiell mit der Zeit ab, während das System mit der Frequenz \(\omega_\mathrm{d}\) oszilliert. Die Konstanten \(A\) und \(\phi\) werden durch die Anfangsbedingungen bestimmt.
Starke Dämpfung (Kriechfall)
Bei starker Dämpfung gilt \(\gamma > \omega_0\). Die Diskriminante ist nun positiv, und beide Lösungen \(\lambda_1\) und \(\lambda_2\) sind reell und negativ. Die allgemeine Lösung lautet: \[
x(t) = C_1 e^{\lambda_1 t} + C_2 e^{\lambda_2 t}
\tag{6}\]
Da beide Exponenten negativ sind, klingt die Bewegung exponentiell ab, ohne zu oszillieren. Das System kehrt monoton zur Ruhelage zurück. Die Dämpfung ist so stark, dass sie Schwingungen verhindert.
Kritische Dämpfung (aperiodischer Grenzfall)
Der Grenzfall zwischen Schwingfall und Kriechfall tritt bei \(\gamma = \omega_0\) ein. In diesem Fall wird die Diskriminante null, und beide Lösungen der charakteristischen Gleichung sind identisch: \(\lambda_1 = \lambda_2 = -\gamma\).
Bei einer Doppelwurzel reicht eine einfache Exponentialfunktion nicht aus, um die allgemeine Lösung zu konstruieren: Eine Gleichung zweiter Ordnung braucht zwei linear unabhängige Lösungen, damit beide Anfangsbedingungen erfüllbar sind. Eine zweite Lösung entsteht durch Multiplikation mit \(t\). Dass \(t e^{-\gamma t}\) die Gleichung löst, prüft man durch Einsetzen: Mit \(\omega_0 = \gamma\) gilt \[
\ddot{x} + 2\gamma\dot{x} + \gamma^2 x = (\gamma^2 t - 2\gamma)\,e^{-\gamma t} + 2\gamma\,(1 - \gamma t)\,e^{-\gamma t} + \gamma^2 t\, e^{-\gamma t} = 0.
\] Die allgemeine Lösung lautet daher: \[
x(t) = (C_1 + C_2 t) e^{-\gamma t}
\tag{7}\]
Kritische Dämpfung ist in der Praxis wichtig, weil sie die schnellste Rückkehr zur Ruhelage ohne Überschwingen ermöglicht. Dieses Verhalten ist beispielsweise bei Stoßdämpfern oder Messgeräten erwünscht.
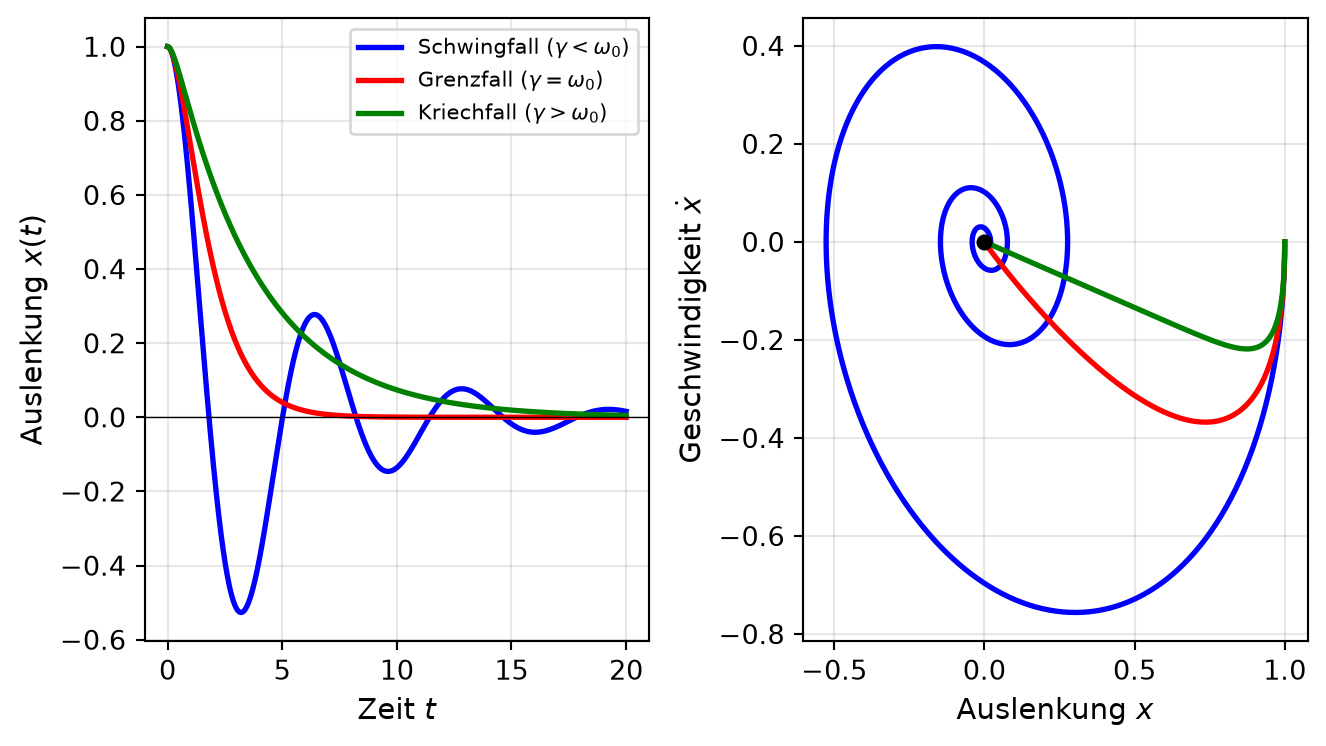
Abbildung 1 stellt die drei Dämpfungsregime für dieselbe Eigenfrequenz und dieselben Anfangsbedingungen gegenüber. Neben dem Zeitverlauf \(x(t)\) zeigt die Darstellung im Phasenraum \((x, \dot{x})\), die Kapitel 4 systematisch einführt, besonders deutlich den qualitativen Unterschied: Im Schwingfall spiralt die Trajektorie um die Ruhelage, während sie im Grenzfall und im Kriechfall ohne Umlauf direkt in den Ursprung läuft.
Abbildung 1: Übersicht der drei Dämpfungsregime bei gleicher Eigenfrequenz (\(\omega_0 = 1\)) und gleichen Anfangsbedingungen (\(x(0) = 1\), \(\dot{x}(0) = 0\)): Zeitverlauf (links) und Trajektorien im Phasenraum (rechts)
Erzwungene Schwingungen
Wenn eine äußere periodische Kraft auf das System wirkt, wird die Differentialgleichung inhomogen. Wir betrachten eine harmonische Anregung mit Kreisfrequenz \(\omega\): \[
m\ddot{x} + c\dot{x} + kx = F_0 \cos(\omega t)
\tag{8}\]
Die allgemeine Lösung besteht aus zwei Teilen. Der erste Teil ist die Lösung der homogenen Gleichung, die wir bereits kennen. Diese beschreibt die Eigenschwingung des Systems und klingt mit der Zeit ab. Der zweite Teil ist eine partikuläre Lösung der inhomogenen Gleichung. Diese beschreibt die stationäre Schwingung, die vom System nach Abklingen der Eigenschwingung ausgeführt wird.
Diese Struktur haben wir in Kapitel 2 für Gleichungen erster Ordnung begründet. Das Argument benutzt nur die Linearität und gilt deshalb unverändert für Gleichung 8: Die Differenz zweier Lösungen der inhomogenen Gleichung löst die homogene Gleichung Gleichung 1, und die homogene Lösung kennen wir aus Abschnitt 3.
Für die partikuläre Lösung stehen zwei Wege offen. Die Variation der Konstanten funktioniert für jede rechte Seite; der Ansatz vom Typ der rechten Seite ist für harmonische Anregung der kürzere Weg.
Variation der Konstanten
Wir schreiben Gleichung 8 in der Standardform \[
\ddot{x} + 2\gamma\dot{x} + \omega_0^2 x = f(t)
\tag{9}\] mit \(f(t) = F(t)/m\); die folgende Herleitung gilt für beliebiges \(f(t)\). Die homogene Gleichung besitzt zwei linear unabhängige Lösungen \(x_1(t)\) und \(x_2(t)\), etwa \(e^{\lambda_1 t}\) und \(e^{\lambda_2 t}\) im Schwing- und im Kriechfall oder \(e^{-\gamma t}\) und \(t e^{-\gamma t}\) im Grenzfall. Ein solches Paar heißt Fundamentalsystem; jede homogene Lösung ist eine Linearkombination \(C_1 x_1 + C_2 x_2\).
Wie in Kapitel 2 ersetzen wir die Konstanten durch Funktionen: \[
x_\mathrm{p}(t) = K_1(t)\, x_1(t) + K_2(t)\, x_2(t)
\tag{10}\] Zwei unbekannte Funktionen müssen nur eine Gleichung erfüllen, also dürfen wir eine zweite Bedingung frei vorschreiben. Wir wählen \[
\dot{K}_1 x_1 + \dot{K}_2 x_2 = 0.
\tag{11}\] Mit dieser Wahl lautet die erste Ableitung des Ansatzes \(\dot{x}_\mathrm{p} = K_1 \dot{x}_1 + K_2 \dot{x}_2\), als hätten wir die Konstanten nicht variiert, und die zweite Ableitung \(\ddot{x}_\mathrm{p} = \dot{K}_1 \dot{x}_1 + \dot{K}_2 \dot{x}_2 + K_1 \ddot{x}_1 + K_2 \ddot{x}_2\) enthält keine zweiten Ableitungen von \(K_1\) und \(K_2\). Einsetzen in Gleichung 9 ergibt \[
\dot{K}_1 \dot{x}_1 + \dot{K}_2 \dot{x}_2 + K_1\big[\ddot{x}_1 + 2\gamma \dot{x}_1 + \omega_0^2 x_1\big] + K_2\big[\ddot{x}_2 + 2\gamma \dot{x}_2 + \omega_0^2 x_2\big] = f(t).
\] Beide eckigen Klammern verschwinden, weil \(x_1\) und \(x_2\) die homogene Gleichung lösen. Zusammen mit Gleichung 11 bleibt ein lineares Gleichungssystem für \(\dot{K}_1\) und \(\dot{K}_2\): \[
\begin{pmatrix} x_1 & x_2 \\ \dot{x}_1 & \dot{x}_2 \end{pmatrix}
\begin{pmatrix} \dot{K}_1 \\ \dot{K}_2 \end{pmatrix}
= \begin{pmatrix} 0 \\ f(t) \end{pmatrix}
\tag{12}\] Die Determinante der Koeffizientenmatrix, \[
W(t) = x_1 \dot{x}_2 - \dot{x}_1 x_2,
\tag{13}\] heißt Wronski-Determinante des Fundamentalsystems. Sie ist genau dann von null verschieden, wenn \(x_1\) und \(x_2\) linear unabhängig sind; für \(e^{\lambda_1 t}\) und \(e^{\lambda_2 t}\) ist \(W = (\lambda_2 - \lambda_1)\, e^{(\lambda_1 + \lambda_2) t}\), und das verschwindet nur im Fall der Doppelwurzel. Die Cramersche Regel löst Gleichung 12 auf: \[
\dot{K}_1 = -\frac{x_2(t)\, f(t)}{W(t)}, \qquad \dot{K}_2 = \frac{x_1(t)\, f(t)}{W(t)}
\tag{14}\] Zwei Integrationen liefern \(K_1\) und \(K_2\). Die Integrationskonstanten können wir dabei weglassen, weil sie nur homogene Lösungen hinzufügen.
Die Methode verlangt nichts weiter als die Kenntnis eines Fundamentalsystems. Sie funktioniert daher für jede rechte Seite \(f(t)\) und auch bei zeitabhängigen Koeffizienten, sobald die homogene Gleichung gelöst ist. Der Preis sind die beiden Integrale in Gleichung 14, die nicht immer geschlossen lösbar sind. Beispiel 6 rechnet die Methode für den ungedämpften Oszillator mit harmonischer Anregung durch.
Ansatz vom Typ der rechten Seite
Für die harmonische Anregung in Gleichung 8 führt ein kürzerer Weg zum Ziel. Ableitungen von Kosinus und Sinus ergeben wieder Kosinus und Sinus derselben Frequenz, und die Gleichung ist linear. Wir erwarten deshalb eine partikuläre Lösung, die dieselbe Form hat wie die rechte Seite, und machen für die stationäre Lösung einen Ansatz mit derselben Frequenz wie die Anregung: \[
x_\mathrm{p}(t) = A \cos(\omega t - \phi)
\]
Dabei ist \(A\) die Amplitude und \(\phi\) die Phasenverschiebung gegenüber der Anregung. Beide Größen hängen von der Anregungsfrequenz \(\omega\) ab.
Durch Einsetzen in die Differentialgleichung und Koeffizientenvergleich erhält man: \[
A(\omega) = \frac{F_0/m}{\sqrt{(\omega_0^2 - \omega^2)^2 + (2\gamma\omega)^2}}
\tag{15}\]
und \[
\tan\phi(\omega) = \frac{2\gamma\omega}{\omega_0^2 - \omega^2}
\tag{16}\]
Ein Ansatz, der die Form der rechten Seite nachbildet, heißt Ansatz vom Typ der rechten Seite. Er liefert die partikuläre Lösung ohne Integration, setzt aber voraus, dass die rechte Seite aus Exponentialfunktionen, Sinus, Kosinus und Polynomen aufgebaut ist. Er versagt, wenn die Ansatzfunktion selbst die homogene Gleichung löst, etwa bei ungedämpfter Anregung mit \(\omega = \omega_0\); dann bleibt die Variation der Konstanten, und Beispiel 6 zeigt diesen Fall.
Resonanz
Die Amplitude \(A(\omega)\) als Funktion der Anregungsfrequenz \(\omega\) zeigt ein charakteristisches Verhalten. Sie hat ein Maximum in der Nähe der Eigenfrequenz \(\omega_0\). Dieses Phänomen nennt man Resonanz.
Die Resonanzfrequenz, bei der die Amplitude maximal wird, liegt bei: \[
\omega_{\text{res}} = \sqrt{\omega_0^2 - 2\gamma^2}
\tag{17}\]
Für schwache Dämpfung liegt die Resonanzfrequenz nahe bei der Eigenfrequenz. Bei starker Dämpfung kann die Resonanzfrequenz sogar verschwinden, das heißt, die Amplitude nimmt mit wachsender Frequenz monoton ab.
Die Höhe des Resonanzmaximums wird durch die Dämpfung bestimmt: Für schwache Dämpfung (\(\gamma \ll \omega_0\)) wächst die Resonanzamplitude proportional zu \(1/\gamma\). Im Grenzfall verschwindender Dämpfung würde die Amplitude bei \(\omega = \omega_0\) gegen unendlich gehen. Dies ist der Fall der ungedämpften Resonanz.
Die Phase \(\phi\) beschreibt die zeitliche Verzögerung zwischen Anregung und Antwort. Bei niedrigen Frequenzen folgt das System der Anregung fast ohne Verzögerung. Bei der Eigenfrequenz beträgt die Phasenverschiebung genau \(90°\). Bei hohen Frequenzen nähert sich die Phase \(180°\), das heißt, das System schwingt gegenphasig zur Anregung.
Energiebetrachtung
Die Gesamtenergie des harmonischen Oszillators setzt sich aus kinetischer und potentieller Energie zusammen: \[
E(t) = \frac{1}{2}m\dot{x}^2 + \frac{1}{2}kx^2
\]
Für den ungedämpften Oszillator ist diese Energie konstant. Bei Dämpfung nimmt die Energie jedoch ab. Die zeitliche Änderung der Energie ergibt sich durch Ableiten: \[
\frac{\mathrm{d}E}{\mathrm{d}t} = m\dot{x}\ddot{x} + kx\dot{x}
\]
Unter Verwendung der Bewegungsgleichung \(m\ddot{x} = -c\dot{x} - kx\) erhalten wir: \[
\frac{\mathrm{d}E}{\mathrm{d}t} = -c\dot{x}^2
\tag{18}\]
Die Energieänderung ist stets negativ oder null. Die dissipierte Leistung ist proportional zum Quadrat der Geschwindigkeit. Diese Energie wird durch Reibung in Wärme umgewandelt und ist für das System verloren.
Bei erzwungenen Schwingungen wird dem System durch die äußere Kraft Energie zugeführt. Im stationären Zustand gleicht die zugeführte Leistung die dissipierte Leistung aus. Dies führt zu einer konstanten Amplitude der Schwingung.
Gütefaktor
Eine wichtige Kennzahl für gedämpfte Oszillatoren ist der Gütefaktor \(Q\). Er ist definiert als: \[
Q = \frac{\omega_0}{2\gamma}
\tag{19}\]
Der Gütefaktor gibt das Verhältnis zwischen gespeicherter und dissipierter Energie an. Ein hoher Gütefaktor bedeutet schwache Dämpfung und ein scharfes Resonanzmaximum. Ein niedriger Gütefaktor entspricht starker Dämpfung und einem breiten, flachen Resonanzmaximum.
Der Gütefaktor ist auch ein Maß für die Anzahl \(n\) der Schwingungen, nach denen die Amplitude auf den Bruchteil \(1/e\) abgefallen ist: Die Einhüllende \(e^{-\gamma t}\) erreicht \(1/e\) nach der Zeit \(1/\gamma\), in der das System \(n = \omega_\mathrm{d}/(2\pi\gamma) \approx Q/\pi\) Schwingungen ausführt. Bei schwach gedämpften Systemen ist \(Q \gg 1\), und das System schwingt viele Male, bevor es zur Ruhe kommt.
Zusammenfassung
Der gedämpfte harmonische Oszillator zeigt je nach Stärke der Dämpfung drei verschiedene Verhaltensweisen. Bei schwacher Dämpfung führt das System gedämpfte Schwingungen aus, deren Amplitude exponentiell abnimmt. Bei starker Dämpfung kehrt es ohne Oszillation zur Ruhelage zurück. Der kritisch gedämpfte Fall markiert den Übergang zwischen beiden Regimen und ermöglicht die schnellste Rückkehr ohne Überschwingen.
Unter dem Einfluss einer äußeren Kraft wird die Gleichung inhomogen. Ihre allgemeine Lösung ist die Summe aus der homogenen Lösung und einer partikulären Lösung; letztere liefert die Variation der Konstanten für jede rechte Seite mit Hilfe der Wronski-Determinante des Fundamentalsystems, bei harmonischer Anregung schneller ein Ansatz vom Typ der rechten Seite. Unter dem Einfluss einer periodischen äußeren Kraft zeigt der Oszillator das Phänomen der Resonanz. Die Amplitude der stationären Schwingung ist maximal, wenn die Anregungsfrequenz nahe der Eigenfrequenz liegt. Die Dämpfung bestimmt die Breite und Höhe des Resonanzmaximums. Diese Eigenschaften sind für viele technische Anwendungen von grundlegender Bedeutung.